2D 与 3D 协同处理
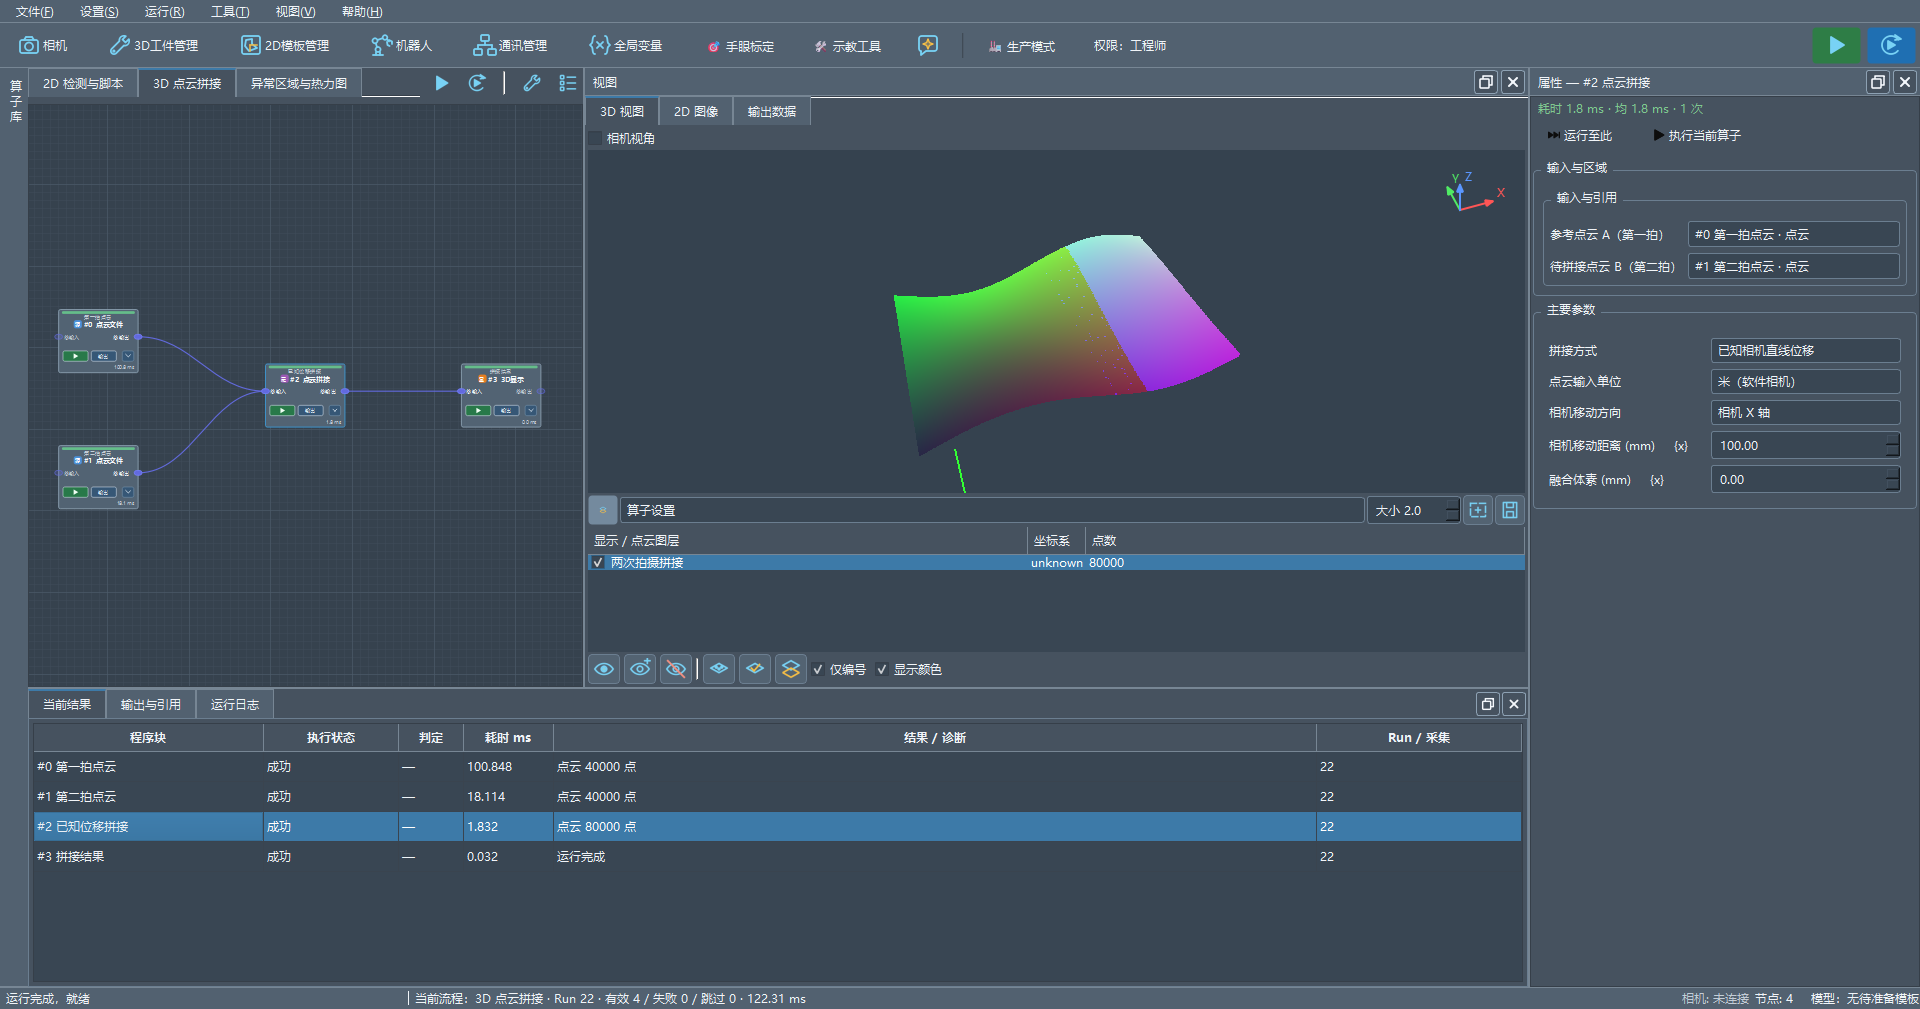
覆盖图像预处理、匹配定位、区域与几何测量,以及点云滤波、分割、配准和表面分析。
 联系工程师 ↗
V0244 算子库共 155 个可见入口;入口数量不等于独立算法数量。
覆盖图像预处理、匹配定位、区域与几何测量,以及点云滤波、分割、配准和表面分析。
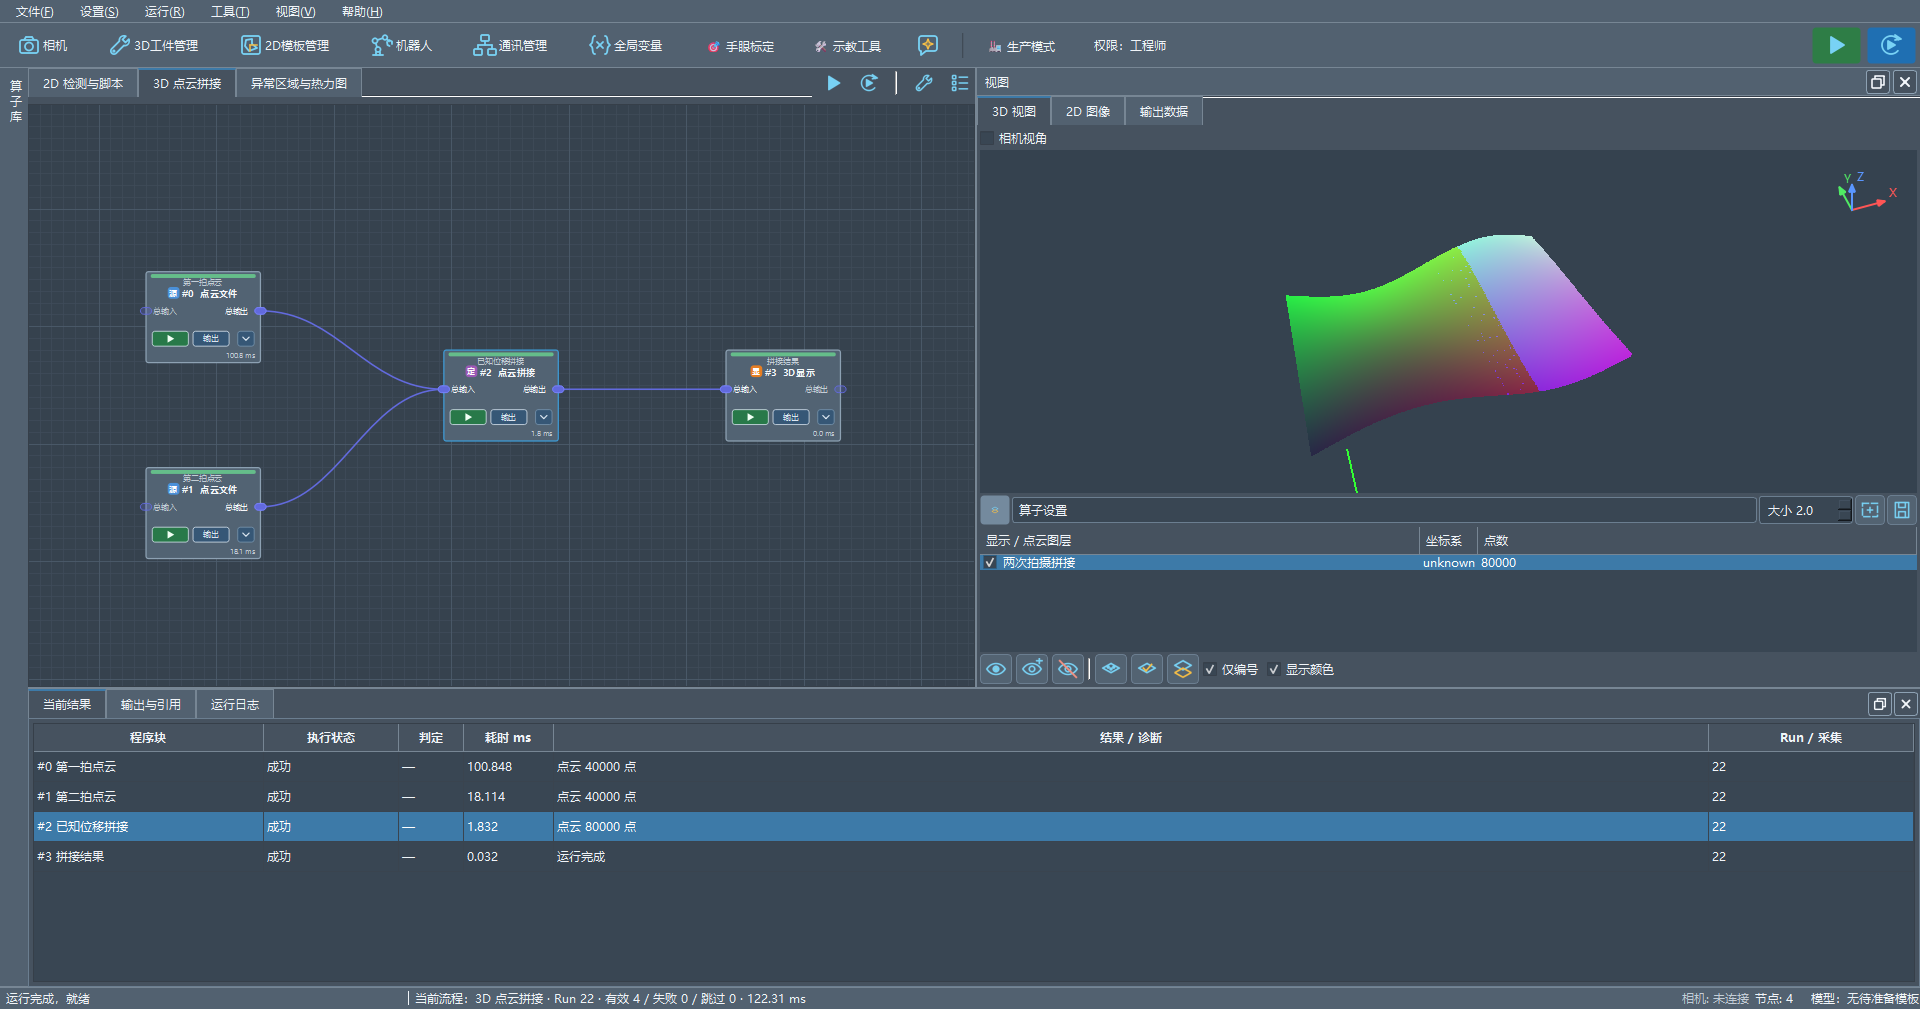
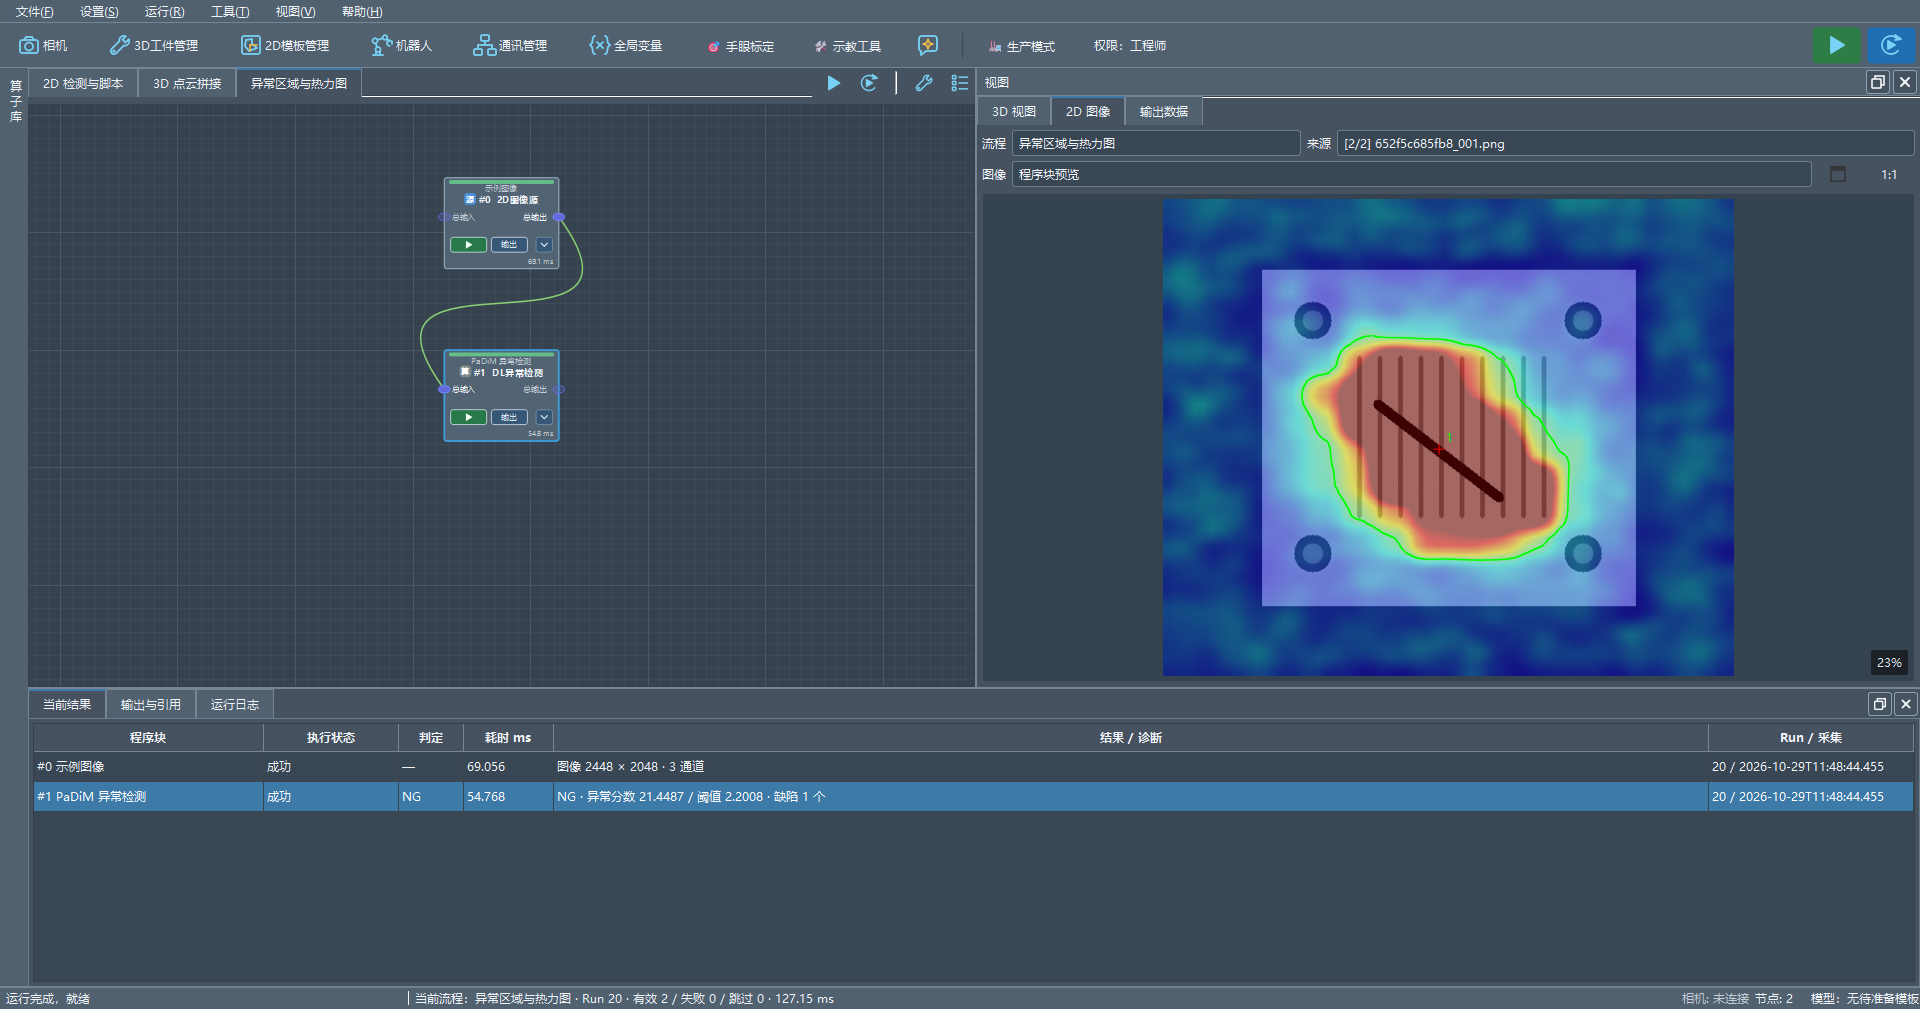
通过节点连线组织处理顺序,查看状态、耗时、图形叠加和结构化结果,逐步验证判断依据。
提供匹配、读码、OCR、符合输入输出约定的 YOLO ONNX 模型推理,以及 PaDiM/ResNet18 异常检测。
平面标定、坐标转换、手眼标定、3D 工件匹配与目标计算,为设备提供位置和位姿数据。
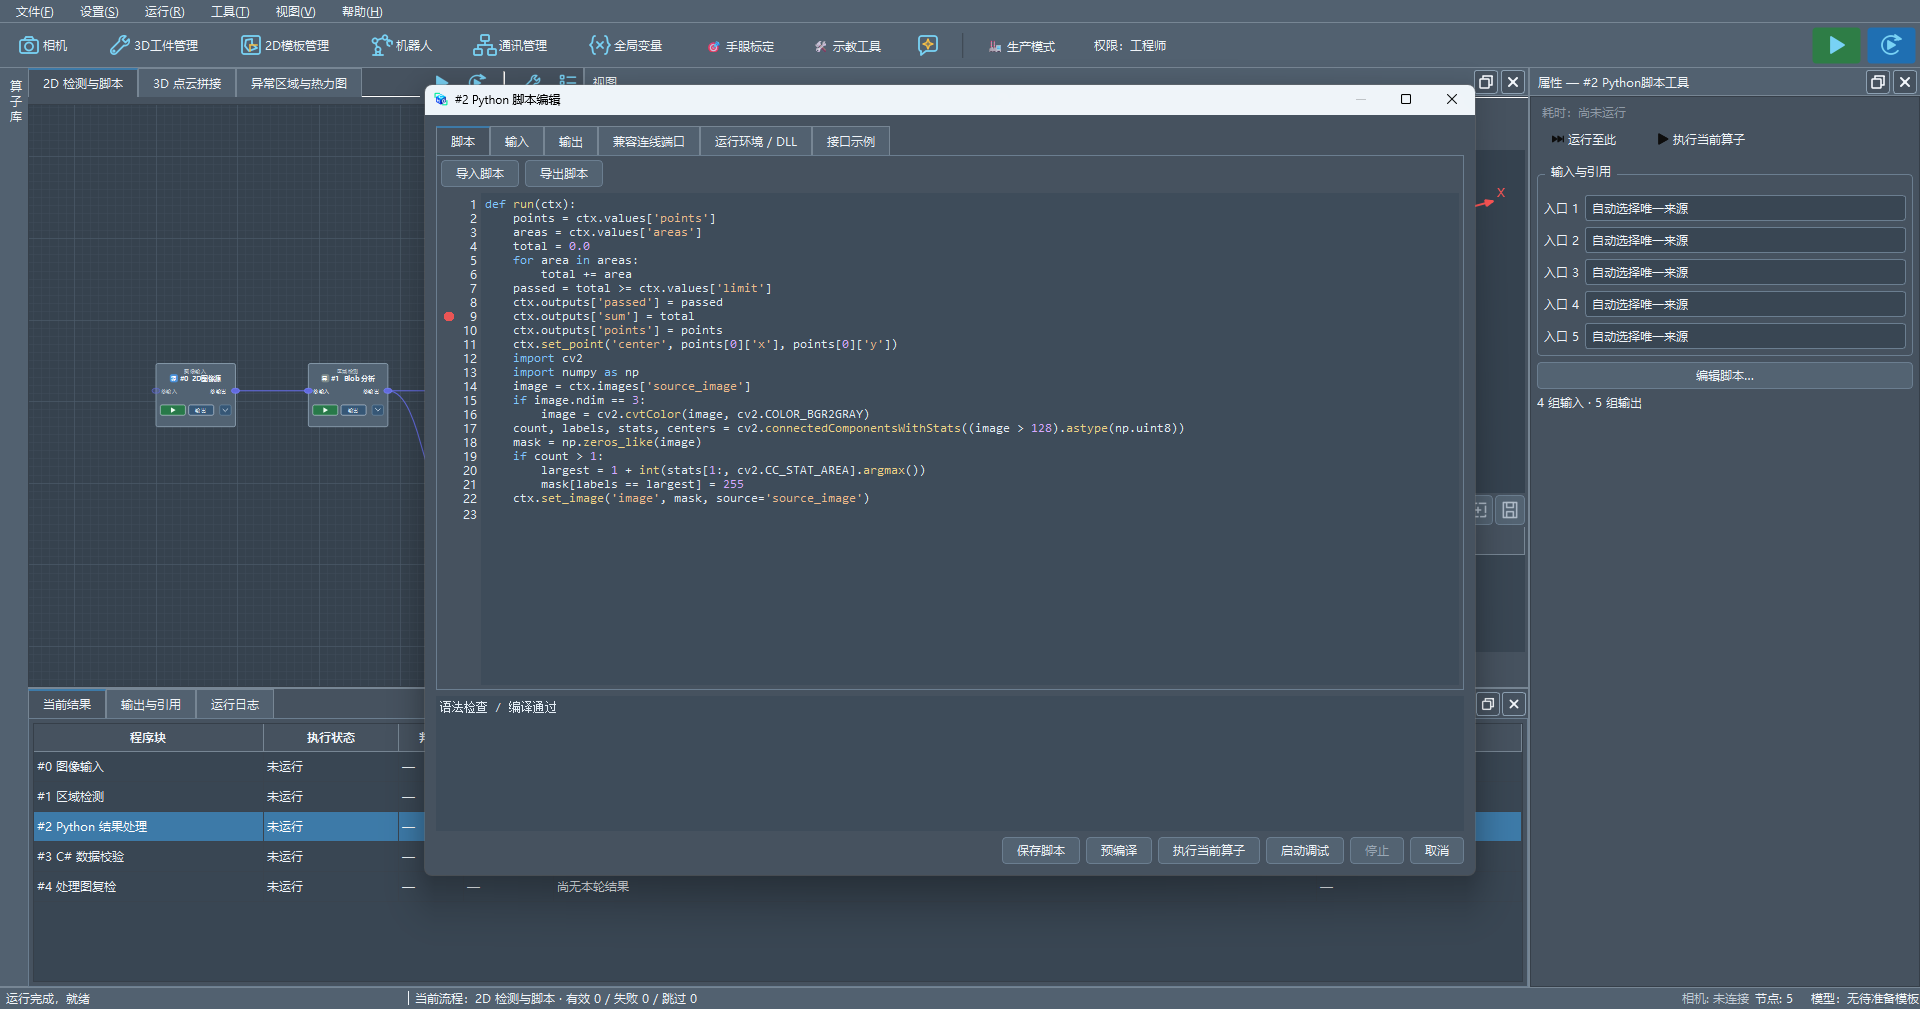
通过 TCP、UDP、串口及 PLC 协议交换数据,以 Python、C# 处理图像、点云与业务逻辑。
配置图像/点云视图、结果绑定与保存规则,通过运行日志和通信记录辅助排查问题。
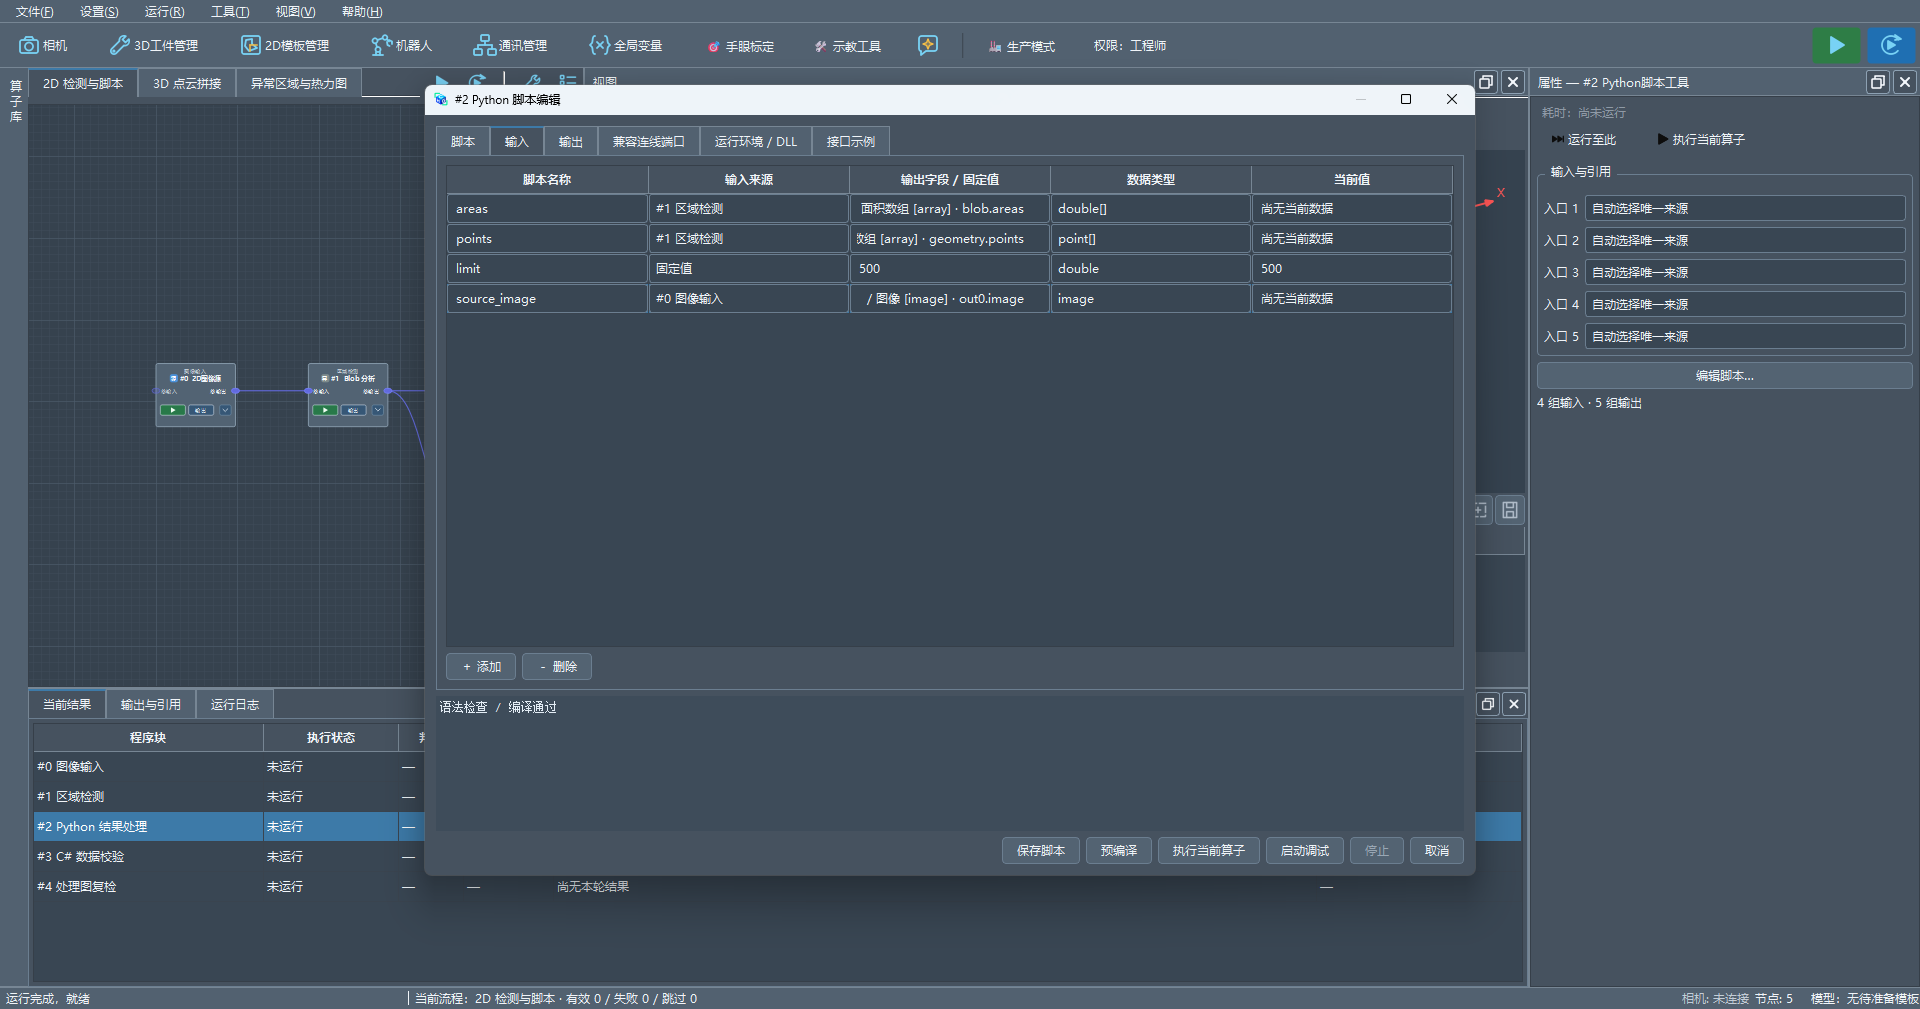
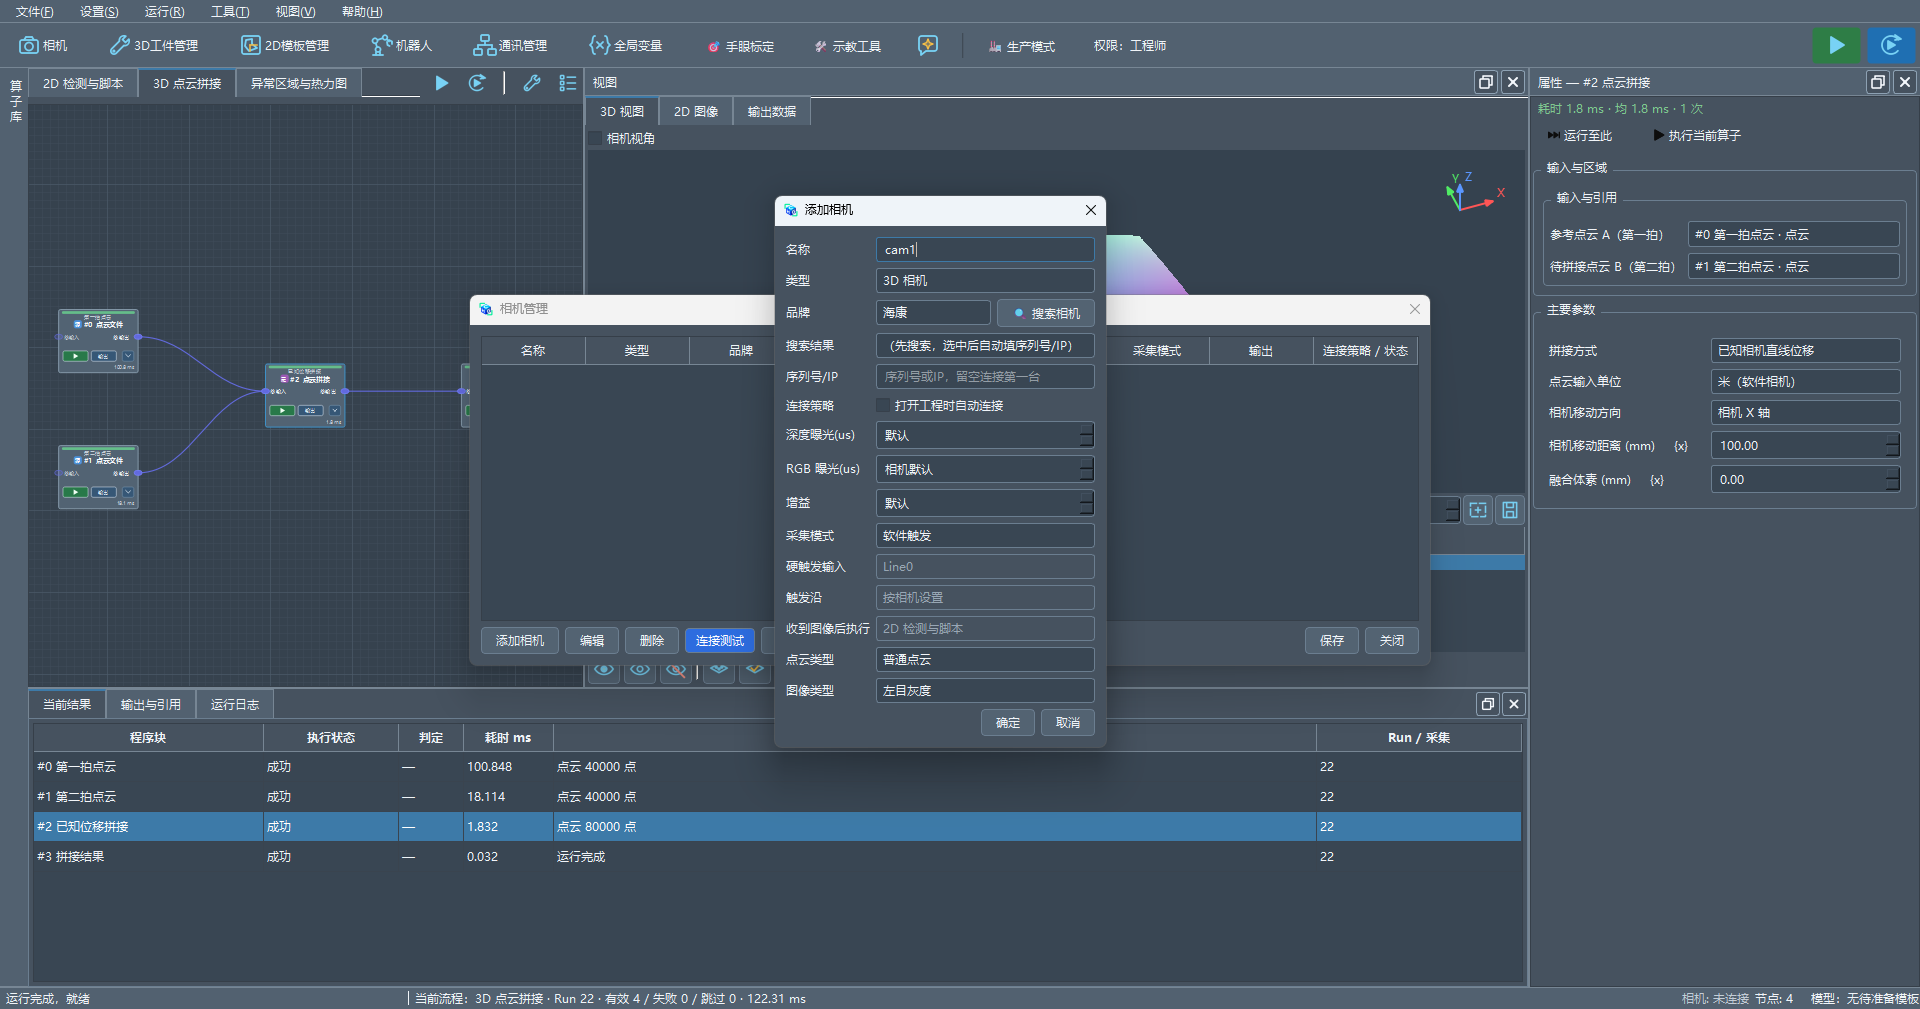
以下为真实软件运行截图,输入使用合成演示数据;不是客户项目照片,也不作为精度、节拍或检出率承诺。
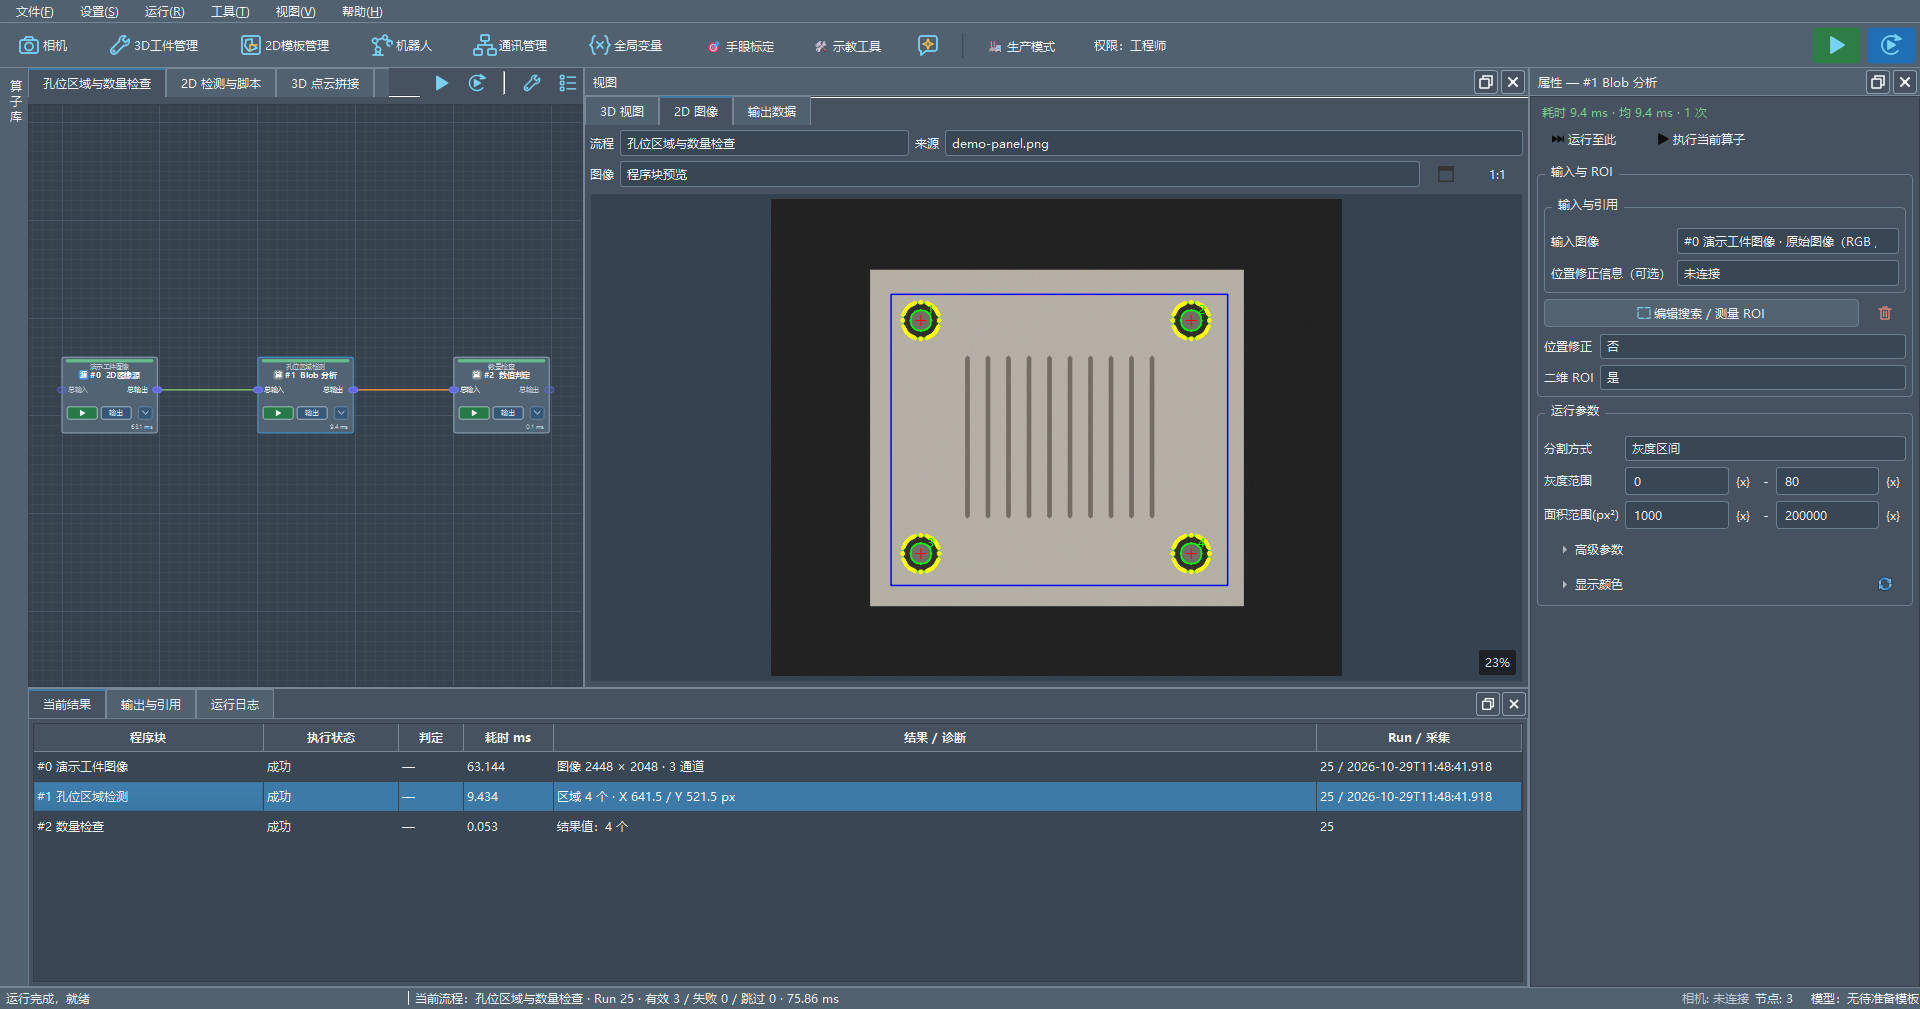
脚本可引用前序图像、点云、数组及数值,并输出至后续流程。设备协议包括 Modbus TCP、三菱 MC 3E TCP、西门子 S7 TCP;具体设备需联调。
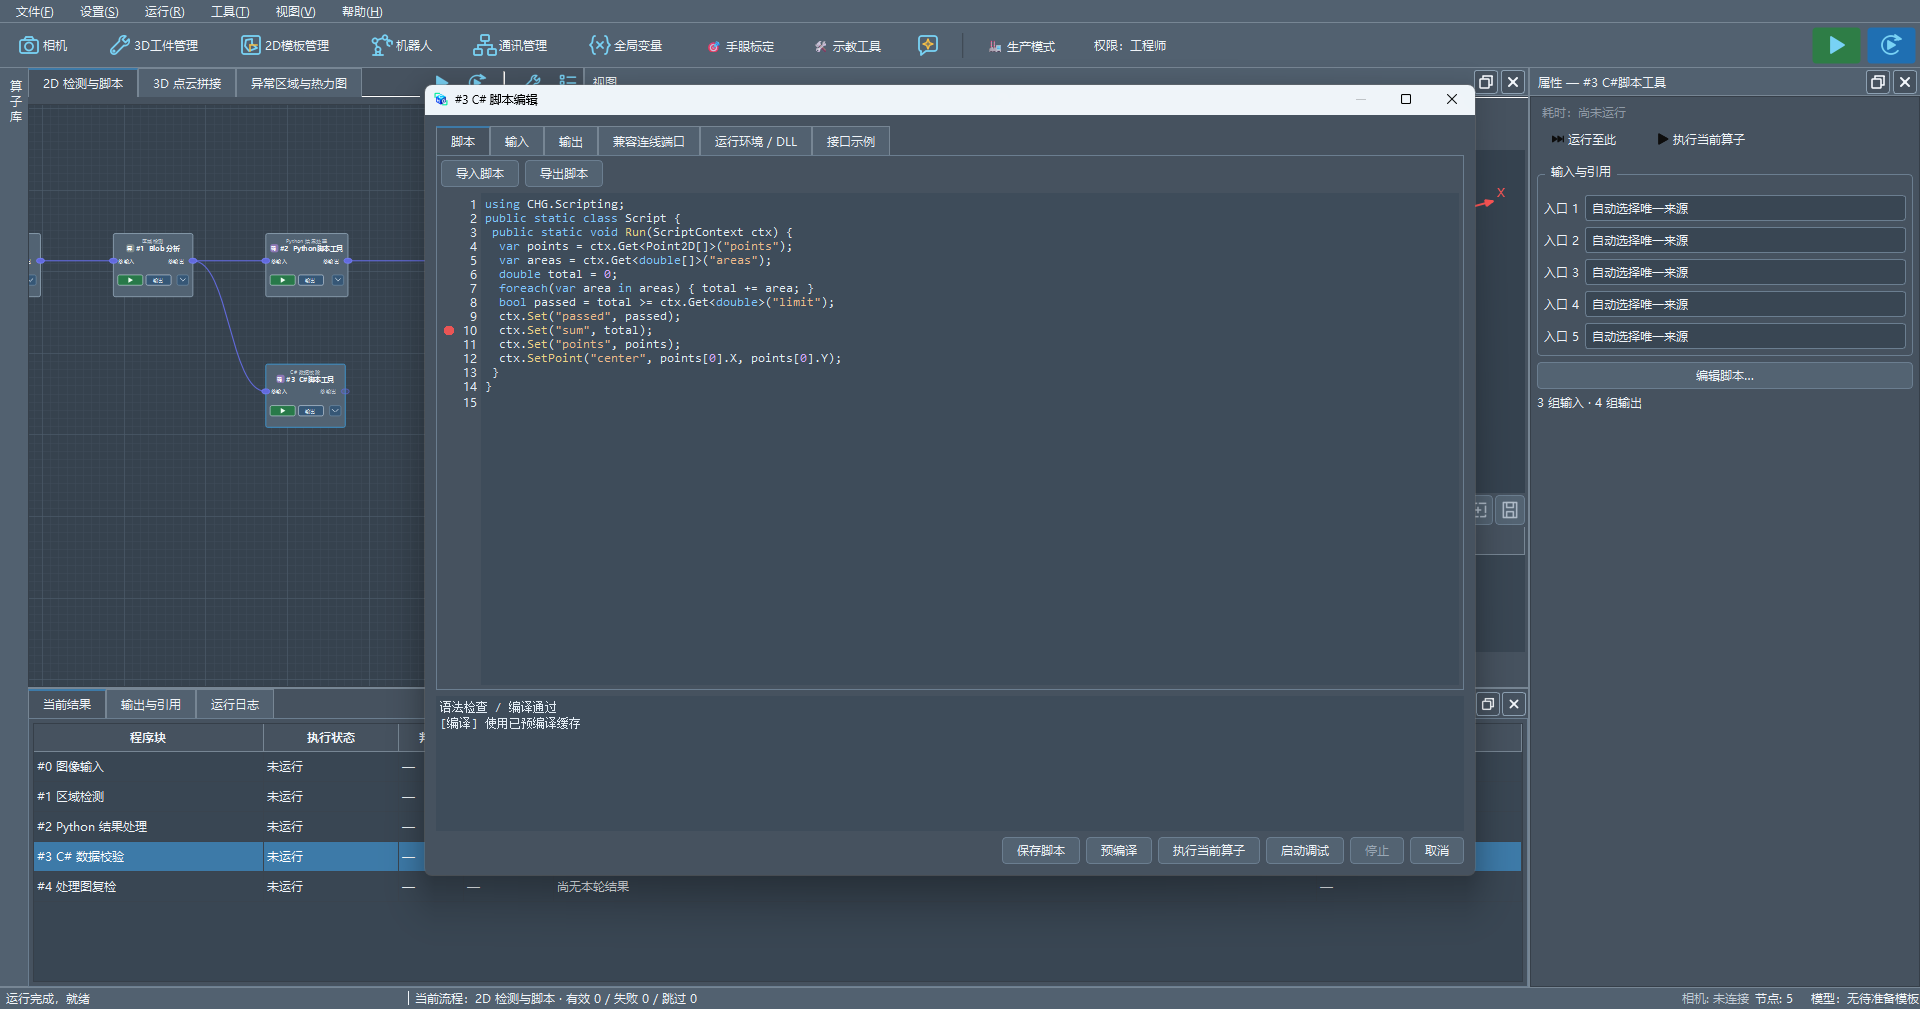
当前代码已集成海康机器人 MVS、Mv3dRgbd 和梅卡曼德 Mech-Eye 面阵接口;具体型号、触发方式与固件需项目验证。其他品牌按需求适配。
本地 Windows x64 桌面应用。Python/C# 按需部署运行依赖;CPU、显卡、内存与磁盘按图像尺寸、模型和并发任务评估。
机器人运动执行、避障与安全联锁由相应控制系统负责。
相应依赖部署完成后,常规视觉、脚本和设备通信可在本地运行;脚本自身访问网络的行为取决于用户代码。
本次演示使用 CPU 路径。是否满足现场节拍,需要按数据量、模型和并发任务实测。
当前 V0244 发布包未包含助手组件。已有可选助手代码,但真实服务端到端验证尚未完成,不作为当前交付功能。
提供正常、异常及边界样本,明确测量定义、允许误差、视野与目标节拍。先与工程师确认保密及样本传递方式。